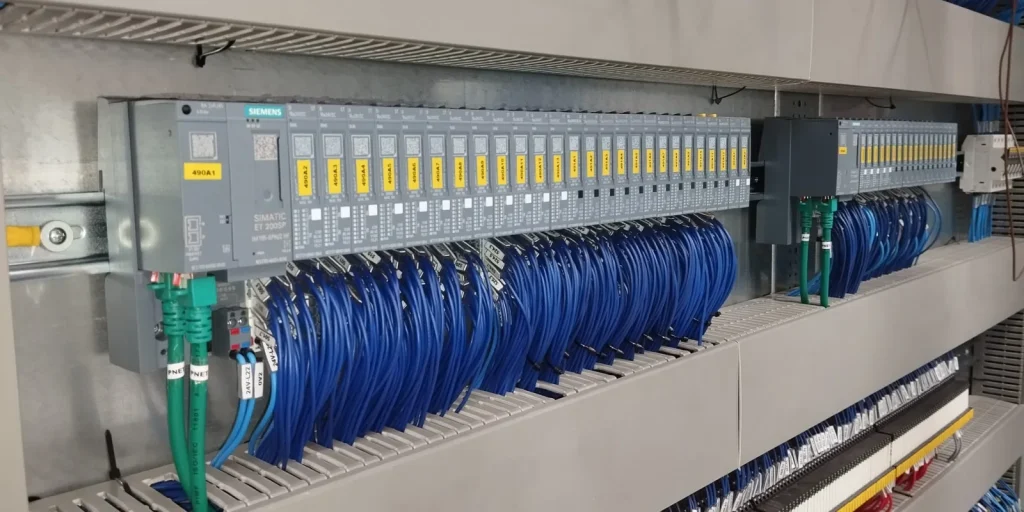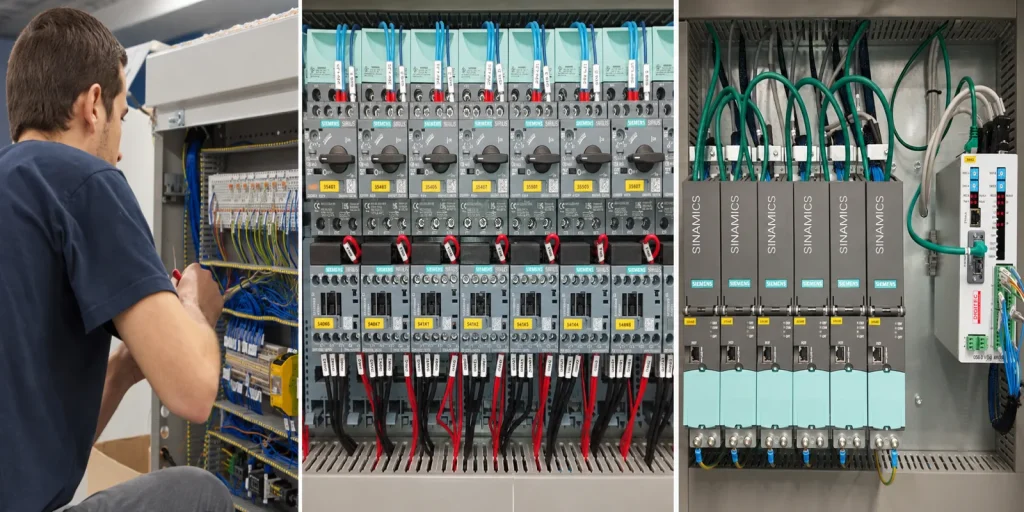
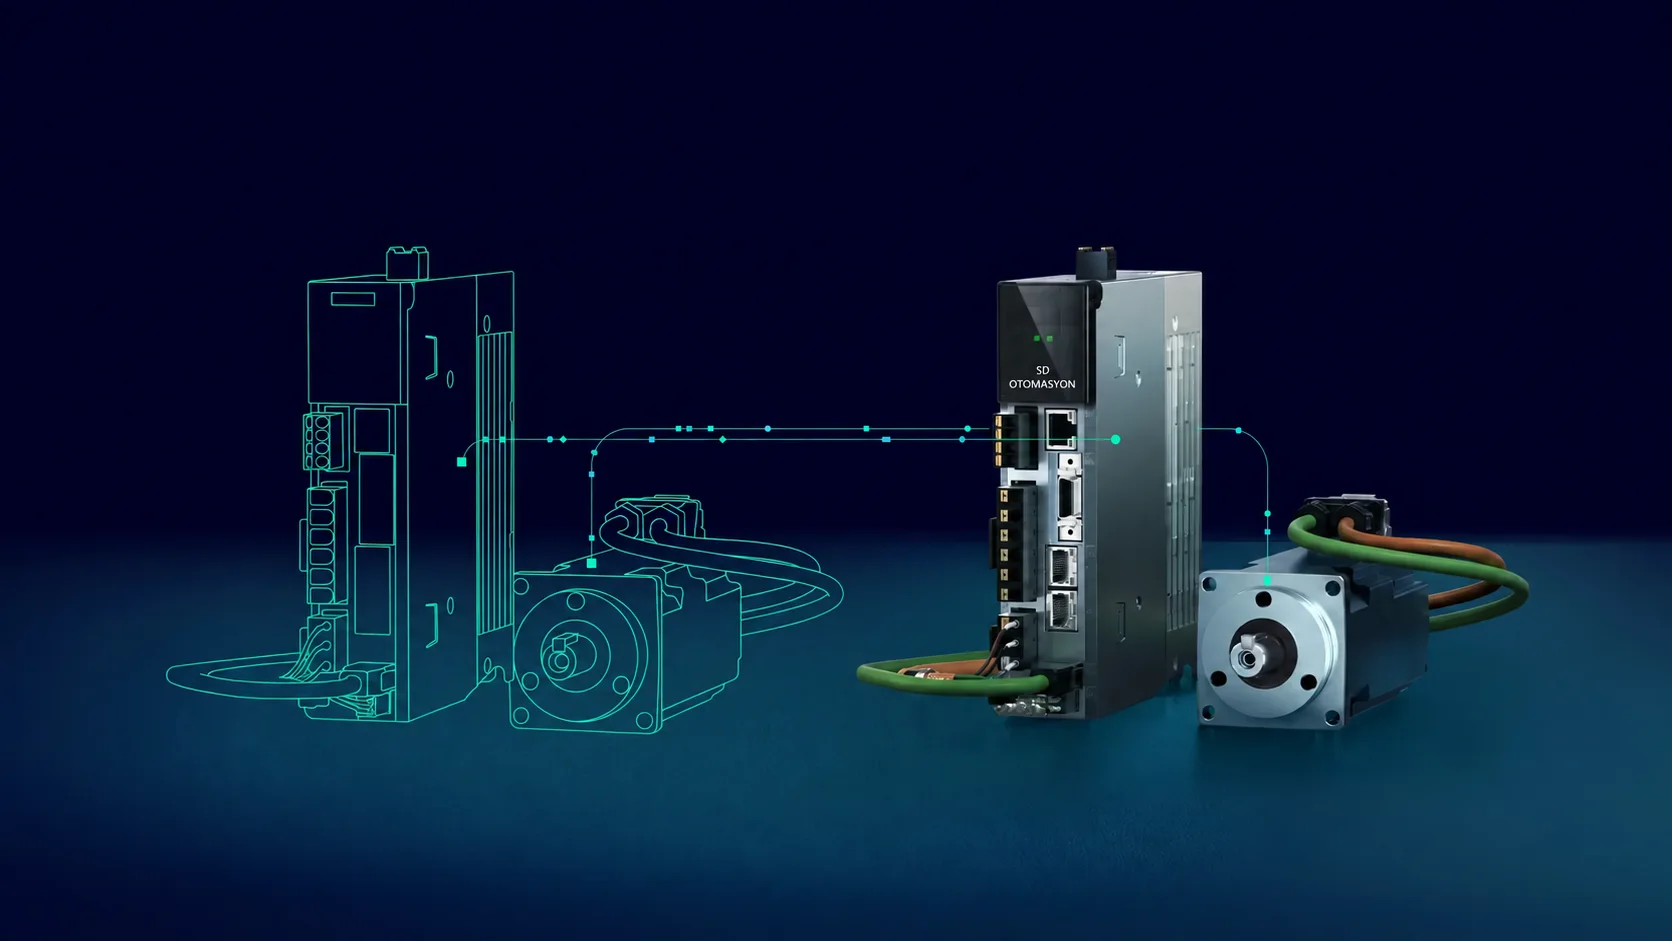
Servo sistemleri; kesme boyu, malzeme besleme, sarma, konumlandırma ve eksen koordinasyonu gibi hassas hareketleri tekrarlanabilir biçimde gerçekleştirmek için kullanılır. Makina çalışıyor görünse bile kesim boyu sapması, eksenlerin birbirini kaçırması, titreşim, pozisyon kayması veya sürücüde takip hatası oluşması üretim kalitesini ve makina güvenliğini doğrudan etkiler.
Servo ve enkoder senkronizasyonu incelenirken yalnız sürücü parametrelerine odaklanmak yeterli değildir. PLC veya hareket kontrolörü komutu, servo sürücü geri bildirimi, enkoder sinyali, mekanik aktarım, kablolama ve gerçek makina hareketi aynı zaman çizgisinde değerlendirilmelidir.
Servo ve enkoder sistemi nasıl çalışır?
Servo sürücü, hareket kontrolöründen aldığı hız, tork veya pozisyon komutunu motora uygular. Motor ya da makina eksenindeki enkoder gerçek hareketi ölçerek sürücüye geri bildirir. Sürücü, istenen değer ile ölçülen değer arasındaki farkı sürekli azaltmaya çalışır. Bu kapalı çevrim yapısındaki herhangi bir kopukluk ya da yanlış ölçekleme senkronizasyon hatasına dönüşebilir.
- PLC, CNC veya hareket kontrolöründen gelen referans komutu
- Servo sürücünün akım, hız ve pozisyon çevrimleri
- Motor enkoderi veya harici ölçüm enkoderi
- Redüktör, kaplin, kayış-kasnak, vida mili ya da merdane aktarımı
- Limit, referans ve ürün algılama sensörleri
- Makina güvenliği ve sürücü etkinleştirme koşulları
Takip hatası neden oluşur?
Takip hatası, komut edilen pozisyon ile gerçek pozisyon arasındaki farkın izin verilen sınırı aşmasıdır. Yükün ani artması, mekanik sıkışma, düşük tork limiti, yanlış hızlanma rampası, zayıf ayarlanmış kazançlar veya enkoder sinyalindeki kesinti bu hatayı oluşturabilir.
Hata yalnız yüksek hızda görülüyorsa ivmelenme, atalet uyumu, tork kapasitesi ve mekanik rezonans kontrol edilir. Düşük hızda veya duruşta da pozisyon kayması varsa enkoder bağlantısı, fren, kaplin, boşluk ve pozisyon çevrimi öncelik kazanır.
1. Enkoder tipinin ve geri bildirim yönünün doğrulanması
Artımsal, mutlak, sin-cos ve haberleşmeli enkoderlerin çözünürlükleri ile bağlantı biçimleri farklıdır. Sürücüde seçilen enkoder tipi gerçek donanımla uyumlu değilse yanlış hız ölçümü, referans kaybı veya hiç hareket etmeme görülebilir.
- Enkoder modeli, besleme gerilimi ve çözünürlük değeri
- A/B faz sırası veya seri haberleşme bağlantısı
- Motor dönüşü ile pozisyon geri bildiriminin yönü
- Tek tur ve çok tur mutlak pozisyon bilgisi
- Motor etiketi ile sürücü motor verilerinin eşleşmesi
- Enkoder kablosu, konnektörü ve ekranlama sürekliliği
Geri bildirim yönü ters ise sürücü hareketi düzeltmek yerine büyütebilir. İlk devreye alma düşük hız ve sınırlı torkla, mekanik alan güvenli hale getirildikten sonra yapılmalıdır.
2. Elektronik dişli ve ölçekleme hataları
Elektronik dişli oranı, enkoder darbesini makina birimine dönüştürür. Redüktör oranı, merdane çapı, vida mili adımı veya pulse/revolution bilgisi yanlış girildiğinde ekran üzerindeki mesafe ile gerçek hareket birbirini tutmaz.
Örneğin besleme merdanesinin etkin çapı aşınma veya kaplama değişimi nedeniyle küçülmüşse teorik çevre değeri doğru olsa bile kesim boyu sürekli sapabilir. Ölçekleme kontrolü, bilinen bir referans mesafe üzerinde gerçek ölçüm yapılarak doğrulanmalıdır.
3. Servo motor ve mekanik aktarım kontrolü
Kaplin gevşekliği, kama aşınması, redüktör boşluğu, kayış esnemesi veya rulman sıkışması elektronik bir arıza gibi görünebilir. Motor enkoderi doğru hareketi bildirirken makina ekseni kayıyorsa sorun sürücüden sonraki mekanik aktarımda olabilir.
- Motor ve redüktör kaplininde gevşeklik veya çatlak
- Kayış gerginliği, kasnak bağlantısı ve diş atlama
- Redüktör boşluğu, yağlama ve yatak sıcaklığı
- Vida mili, lineer kızak ve merdanelerde sıkışma
- Frenin tam açılması ve fren gerilimi
- Yük ataletinin motor kapasitesine uygunluğu
4. Enkoder kablosu, ekranlama ve elektriksel gürültü
Enkoder sinyali sürücü güç kabloları, kontaktörler ve yüksek akım taşıyan hatlardan etkilenebilir. Uygun olmayan ekran bağlantısı, motor kablosuyla paralel uzun güzergâh veya gevşek konnektör aralıklı pozisyon sıçramalarına ve haberleşme alarmına yol açabilir.
Kablo ekranı üretici tavsiyesine uygun bağlanmalı, güç ve geri bildirim kabloları ayrılmalı, konnektör pimleri oksit ve mekanik zorlanma açısından kontrol edilmelidir. Arıza anındaki enkoder hata sayacı ve sürücü tanı kayıtları incelenmelidir.
5. Servo kazançları ve mekanik rezonans
Pozisyon, hız ve akım çevrimi kazançları makinanın ataleti ve rijitliğine uygun olmalıdır. Çok düşük kazanç komutu geç takip eden yumuşak bir hareket oluştururken aşırı yüksek kazanç titreşim, uğultu ve kararsızlığa neden olabilir.
Otomatik ayar fonksiyonu başlangıç için yararlı olsa da boşluklu, esnek veya değişken yüklü mekanizmalarda sonuç saha ölçümüyle doğrulanmalıdır. Kazanç değişikliğinden önce kaplin, yatak, boşluk ve yük dengesizliği giderilmelidir.
6. Master–slave ve elektronik hat senkronizasyonu
Birden fazla eksenin aynı malzemeyi taşıdığı hatlarda hızların yalnız yaklaşık olarak eşit olması yeterli değildir. Ana eksenin pozisyonu, elektronik dişli, elektronik kam veya sanal master üzerinden diğer eksenlere doğru oran ve faz bilgisiyle aktarılmalıdır.
- Master eksen seçimi ve gerçek pozisyon kaynağı
- Slave eksen oranı, yönü ve faz ofseti
- Devreye girme-çıkma rampaları ve senkron yakalama
- Hat hızı değişirken oran takibi
- Acil duruş sonrası pozisyonun yeniden kurulması
- Ürün sensörü ve işaret okuma düzeltmeleri
Uçar makas ve rotary makas uygulamalarındaki kesim senkronizasyonu için uçar makas ve rotary makas arızaları rehberimizi inceleyebilirsiniz.
7. Kesim boyu ve besleme hatalarında kontrol sırası
Kesim boyu her üründe aynı miktarda sapıyorsa ölçekleme, merdane çapı ve sabit ofset kontrol edilir. Sapma hızla artıyorsa enkoder çözünürlüğü, tarama zamanı, haberleşme gecikmesi ve elektronik dişli oranı değerlendirilir. Rastgele sapmalarda ise malzeme kayması, baskı kuvveti, mekanik boşluk ve elektriksel gürültü araştırılır.
- Komut edilen ve gerçekleşen pozisyonu sürücü izleme ekranından kaydedin.
- Gerçek ürünü kalibre edilmiş ölçüm ekipmanıyla kontrol edin.
- Enkoder sayımı ile motor ve makina hareketini karşılaştırın.
- Kaplin, merdane ve malzeme arasında kayma olup olmadığını inceleyin.
- Hız değişimlerinde takip hatası ve tork kullanımını izleyin.
- Düzeltme sonrası farklı hız ve ürün koşullarında tekrar test edin.
8. Referanslama ve mutlak pozisyon kaybı
Makina enerji verildiğinde konumunu unutuyor veya yanlış noktadan başlıyorsa referans sensörü, mutlak enkoder pili, mekanik sıfır ofseti ve PLC kalıcı verileri kontrol edilmelidir. Referanslama sırasında sensörün yalnız görülmesi değil, yaklaşma yönü ve hızının tekrarlanabilir olması gerekir.
Bakım sonrası motor, enkoder veya redüktör söküldüyse mekanik sıfır ile kontrol sistemi sıfırı yeniden eşleştirilmelidir. Doğrulama yapılmadan otomatik çevrime geçmek çarpışma riski oluşturabilir.
9. Sürücü, PLC ve haberleşme teşhisi
Sürücü alarm kodu arızanın başladığı yeri gösterebilir ancak kök nedeni tek başına kanıtlamaz. PLC hareket komutu, enable koşulu, güvenlik durumu, fieldbus kontrol kelimesi ve sürücünün gerçek değerleri aynı anda incelenmelidir.
- Servo enable, ready ve fault bitleri
- Komut edilen-gerçek hız, pozisyon ve tork değerleri
- Fieldbus telegramı, çevrim süresi ve paket hata kayıtları
- Limit, referans ve güvenlik girişlerinin durumu
- Alarm geçmişi ve arıza anındaki DC bara gerilimi
- PLC motion bloğu hata kodu ve eksen durum makinesi
PLC, HMI, sürücü ve haberleşme katmanlarının ortak teşhisi için PLC, HMI ve sürücü arızaları rehberimizi ve otomasyon arıza servisi hizmetimizi inceleyebilirsiniz.
10. Sarma, açma ve gergi uygulamalarında senkronizasyon
Coil açıcı ve sarıcı sistemlerinde çap sürekli değiştiği için yalnız sabit hız oranı kullanmak yeterli değildir. Hat hızı, çap hesabı, tork limiti, dansör veya loop sensörü birlikte çalışmalıdır. Enkoder kayması ya da yanlış çap hesabı malzeme kopması, gevşek sarım ve teleskopik bobin oluşturabilir.
Bu uygulamaların mekanik ve kontrol detayları için coil açıcı, sarıcı ve gergi sistemi arızaları rehberimizi inceleyebilirsiniz.
11. Güvenli test ve devreye alma
Servo eksen beklenmedik hız ve tork üretebilir. Parametre veya motor bağlantısı değiştirildikten sonra ilk hareket; korumalı alanda, düşük hız-tork sınırıyla ve acil durdurma sistemi doğrulanarak yapılmalıdır. Mekanik eksenin hareket sınırları ile yazılım limitleri kontrol edilmelidir.
- Enerji izolasyonu ve mekanik alan güvenliği
- Motor ve enkoder verilerinin yedeklenmesi
- Düşük hızda yön ve geri bildirim kontrolü
- Yazılım ve donanım limitlerinin denenmesi
- Tork sınırı, fren ve acil duruş doğrulaması
- Boşta, düşük yükte ve üretim yükünde kademeli test
Planlı bakımda hangi değerler kaydedilmelidir?
Servo sistemlerde yalnız alarm oluştuğunda müdahale etmek yerine tork kullanımı, takip hatası, motor sıcaklığı ve çevrim süresi eğilim olarak izlenmelidir. Aynı ürün ve hız koşulunda değerlerin yükselmesi mekanik sıkışma veya ayar bozulmasını erken gösterebilir.
- Boşta ve yükte motor tork yüzdesi
- Maksimum ve ortalama takip hatası
- Motor, sürücü ve pano sıcaklığı
- Enkoder ve fieldbus hata sayaçları
- Fren açma süresi ve eksen durma davranışı
- Kaplin, redüktör, kayış ve yatak boşlukları
- Parametre ve PLC programı yedeklerinin güncelliği
Elektrik, mekanik ve otomasyon kontrollerinin ortak bakım planına alınması için makina bakım ve onarım hizmetimizi inceleyebilirsiniz.
Servo ve enkoder arızalarında izlenecek pratik sıra
- Arıza koşulunu, ürün tipini, hızı ve alarm kaydını not edin.
- Makina güvenliğini sağlayıp mekanik sıkışma ve bağlantıları kontrol edin.
- Motor-enkoder tipi, kablo ve konnektörleri doğrulayın.
- Komut edilen ve gerçek hız-pozisyon-tork değerlerini kaydedin.
- Ölçekleme, elektronik dişli, yön ve referans ofsetini kontrol edin.
- Kaplin, redüktör, kayış ve gerçek makina hareketini karşılaştırın.
- Kazançları yalnız mekanik ve sinyal sorunları giderildikten sonra değerlendirin.
- Düzeltmeyi farklı hız ve yük koşullarında güvenli biçimde doğrulayın.
Servo verilerinin planlı bakımda izlenmesi
Takip hatası, tork, sıcaklık ve çevrim süresi değerlerini bakım kayıtlarına dönüştürmek için planlı bakım programı rehberimizi inceleyebilirsiniz.
Kağıt ve benzeri sürekli malzemelerin sarım hatlarında gergi, kenar takibi ve çap değişimine bağlı sorunlar için kağıt sarıcı–çözücü sistemleri arıza rehberini inceleyebilirsiniz.
Servo ve enkoder senkronizasyonu hakkında sık sorulan sorular
Servo takip hatası yalnız sürücü arızası mıdır?
Hayır. Mekanik sıkışma, ağır yük, gevşek kaplin, düşük tork limiti, yanlış kazanç, enkoder sinyal kaybı veya hatalı hareket komutu aynı alarmı oluşturabilir.
Kesim boyu sürekli aynı miktarda yanlış çıkıyorsa neresi kontrol edilmelidir?
Öncelikle elektronik dişli, enkoder çözünürlüğü, merdane çevresi ve sabit pozisyon ofseti doğrulanmalıdır. Gerçek hareket kalibre edilmiş ölçümle karşılaştırılmalıdır.
Enkoder kablosu arızası nasıl anlaşılır?
Aralıklı pozisyon sıçraması, haberleşme alarmı, hız dalgalanması veya hata sayacındaki artış ipucu olabilir. Kablo, ekranlama, konnektör ve sinyal kalitesi birlikte kontrol edilmelidir.
Servo ayarı neden makina boşta iyiyken ürünle bozulur?
Yük altında atalet, sürtünme, tork ihtiyacı ve mekanik esneme artar. Tork sınırı, yük hesabı, aktarım elemanları ve kazanç ayarları üretim koşulunda değerlendirilmelidir.
Makina modeli, sürücü-motor bilgileri, alarm kodları, mevcut program yedeği ve arızanın oluştuğu çalışma koşulunu paylaşarak teknik inceleme kapsamını birlikte belirleyebilirsiniz. Servo ve enkoder sistemi için teknik talep gönderin.